Notice

Reconfigurable Underwater Robot (RUR): robot architecture and propulsion technology for maneuverability and water tightness - Journées Drones et Cap' 2023
- document 1 document 2 document 3
- niveau 1 niveau 2 niveau 3
Descriptif
Advancements in autonomous underwater vehicle (AUV) technology have led to rapid progress in their capabilities. However, despite significant improvements in autonomy, AUVs still face limitations in maneuverability. Enhancing AUV agility—both in terms of maneuverability and speed—would result in greater operational autonomy. The combination of modern computing power and advanced sensor technologies enables sophisticated and precise control based on dynamic models. These developments, when effectively integrated with propulsion and control systems, have the potential to significantly improve AUV agility.
Among recent innovations in propulsion systems, reconfigurable vectorial propulsion stands out as a competitive alternative to biomimetic and bio-inspired approaches, mainly due to its reduced complexity and fewer degrees of freedom to manage. In this system, thrust vectors can be redirected, providing an integrated solution for both propulsion and guidance. This approach has the potential to significantly reduce the total number of thrusters required, as it allows adjustments not only to the intensity of the thrust but also to its direction. Moreover, vector reorientation through mechanisms such as servo motors is typically faster than adjusting propeller speed.
Recent research indicates that watertight, contactless transmission systems using synchronous magnetic couplings offer a reliable solution for building reconfigurable vectorial thrusters, particularly for deep-sea exploration. Robots equipped with such propulsion systems—such as our RUR—will benefit from enhanced autonomous mobility, enabling access to complex missions that are currently performed by human divers or remotely operated vehicles (ROVs).
This project lies at the intersection of service robotics and environmental robotics. Specifically, the RUR will be designed to carry out inspection and maintenance tasks for energy marine renewable (EMR) systems, with a primary focus on offshore wind turbines. The economic viability of offshore wind energy depends heavily on cost-effective maintenance solutions, which remain prohibitively expensive with current methods.
Intervention / Responsable scientifique
Sur le même thème
-
Quantification des émissions diffuses de la méthanisation à l'aide de capteurs embarqués
BioteauThierryDes capteurs embarqués sur drone mesurant la concentration de gaz en temps réel sont désormais disponibles et présentent des économies de moyens non négligeables afin de cartographier rapidement l
-
Développements et méthodes drones pour la surveillance volcanologique et atmosphérique à l'Observat…
ThébaultErwanLe Massif central Français constitue un laboratoire naturel pluridisciplinaire remarquable...
-
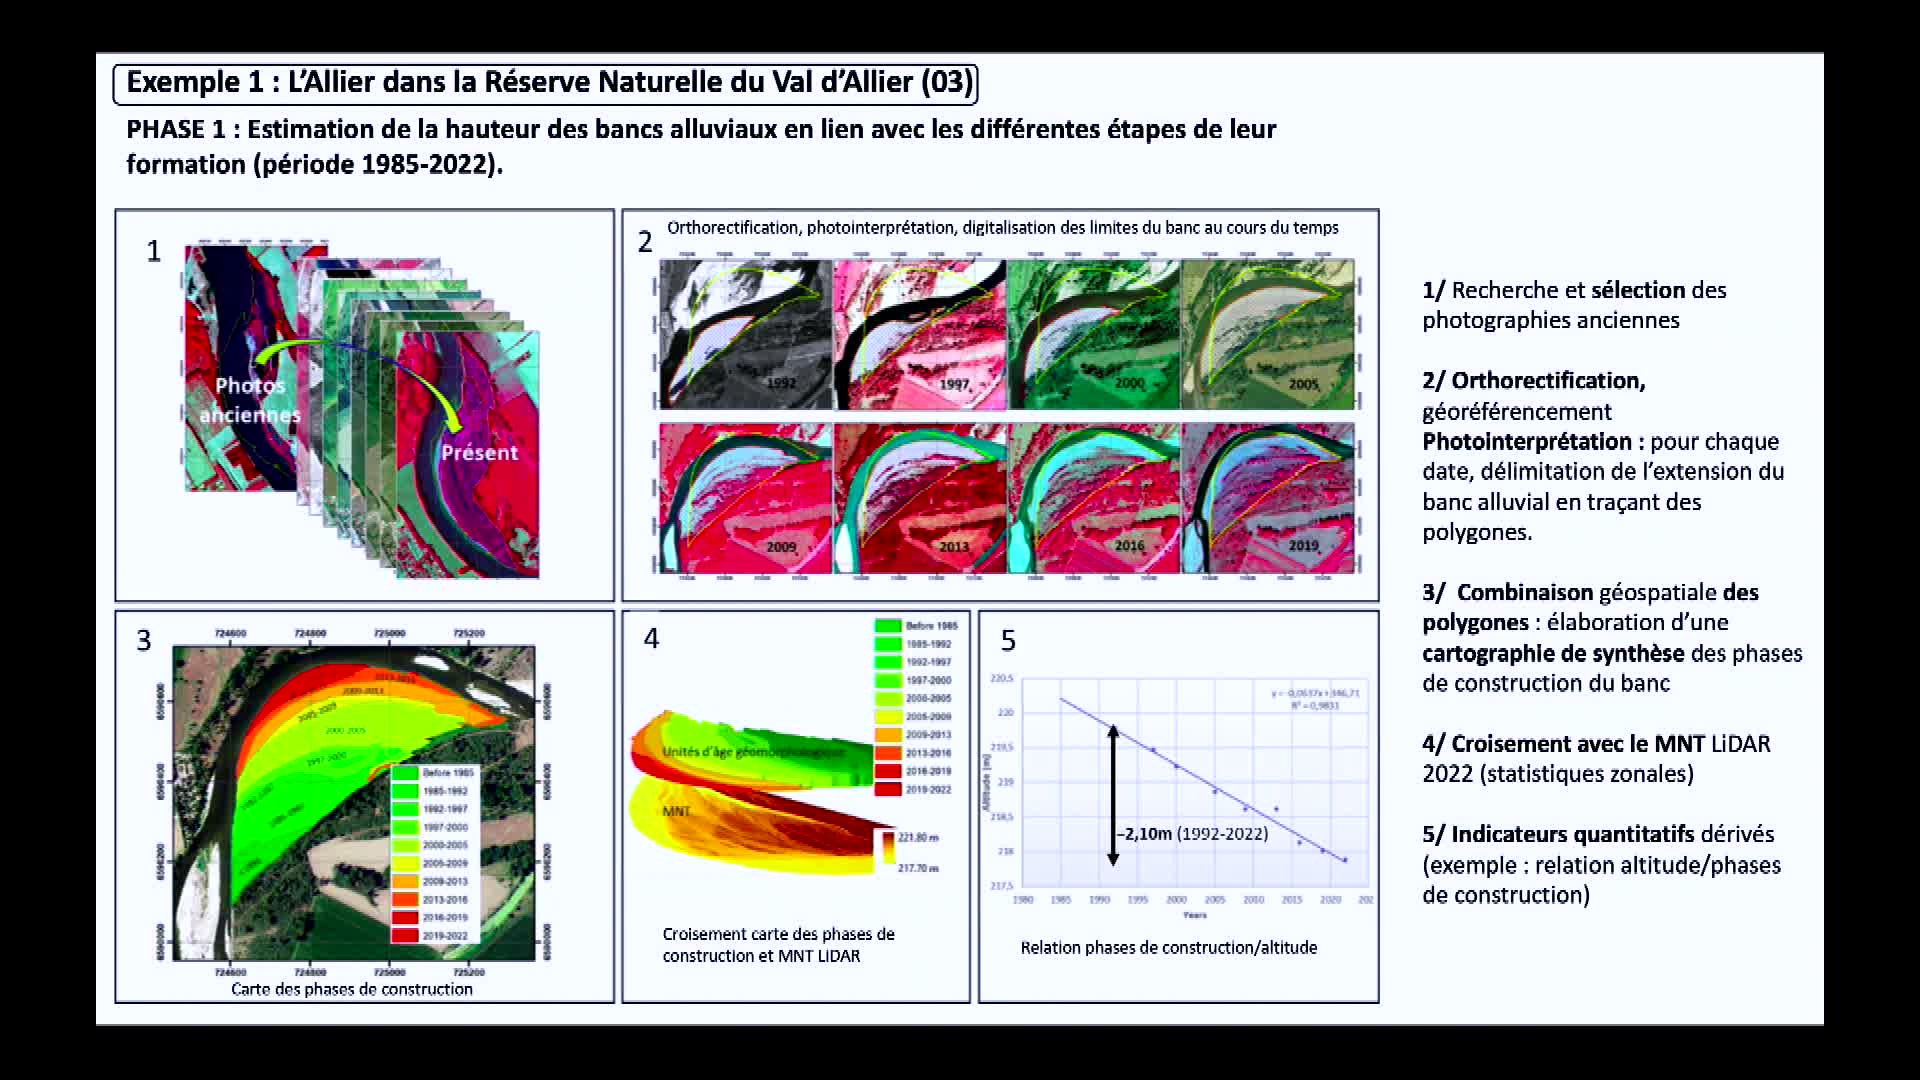
Croisement de données LiDAR drone et de photographies aériennes anciennes pour le suivi de la géomo…
VautierFranckCe travail de recherche méthodologique propose une approche intégrée combinant des données LiDAR acquises par drone avec des photographies aériennes anciennes issues des archives de l’Institut
-
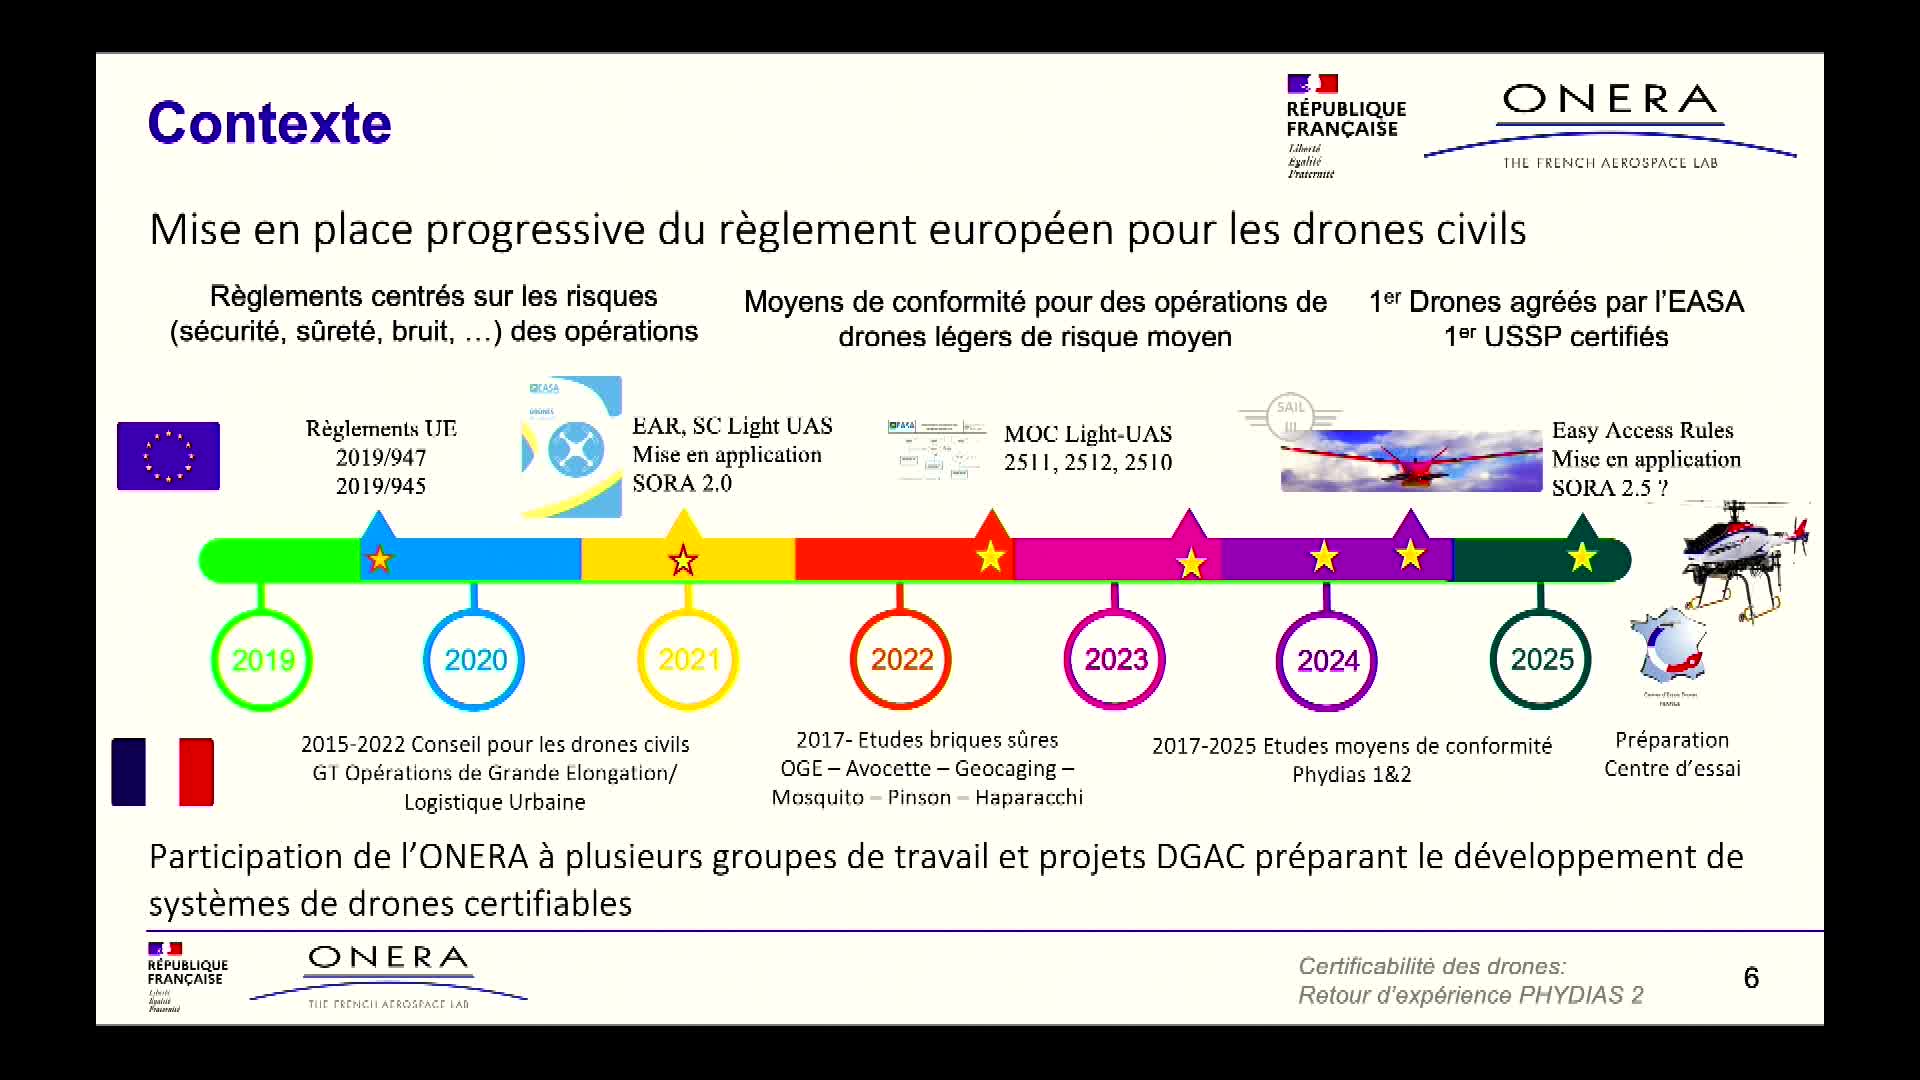
La multidisciplinarité de l'ONERA au service de l'innovation et des enjeux de la filière drones
CuzieuxFabriceLa multidisciplinarité de l’ONERA au service de l’innovation et des enjeux de la filière drones...
-
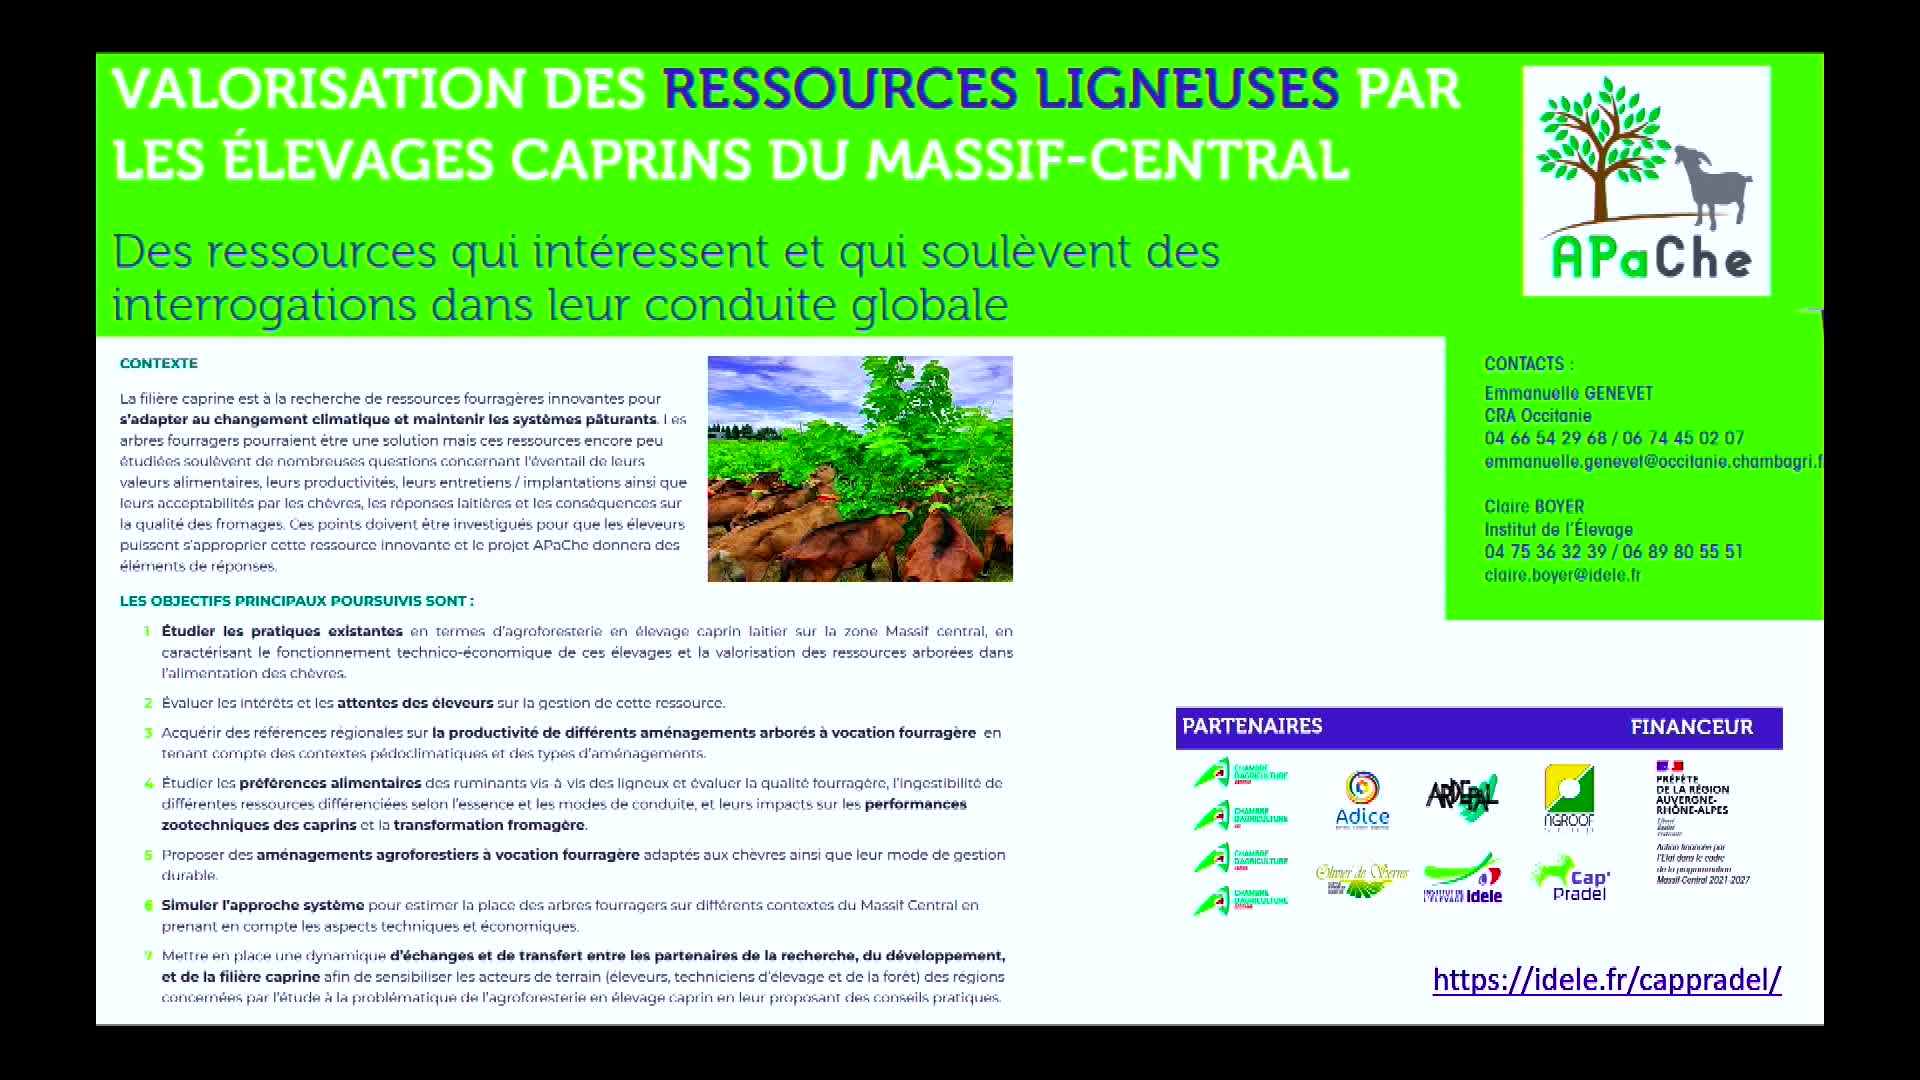
Mesurer la productivité d’une parcelle de mûriers par photogrammétrie drone : calculer la matière s…
RobinetNicolasDans le contexte de réchauffement climatique actuel, et du fait du manque de fourrage disponible qui en découle, les éleveurs caprins ont besoin de trouver d'autres sources d'alimentation pour nourrir
-
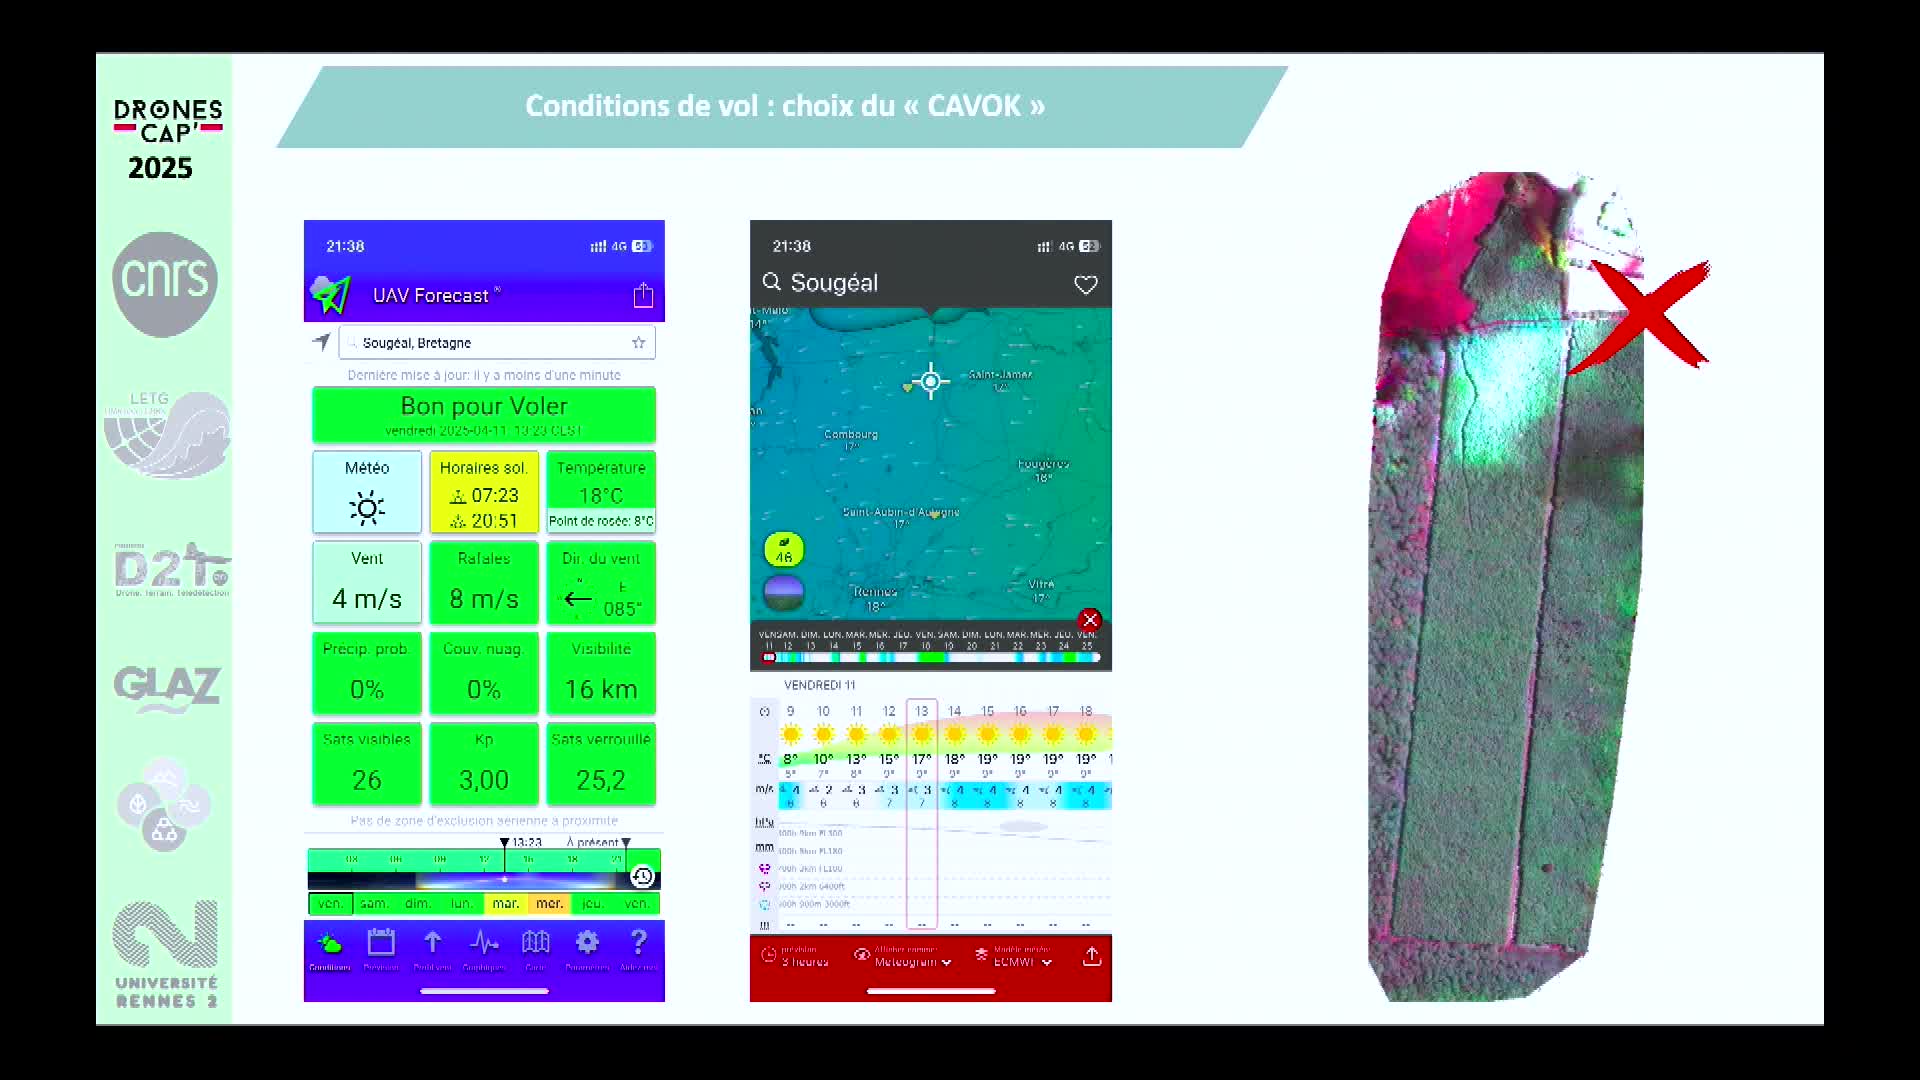
Peut-on faire confiance aux capteurs multispectraux ? Mission "CalVal" : retour expérience
PeresThibaultLes drones multispectraux sont largement employés pour surveiller la végétation dans diverses applications : agriculture de précision, viticulture (détection du stress hydrique), écologie forestière
-
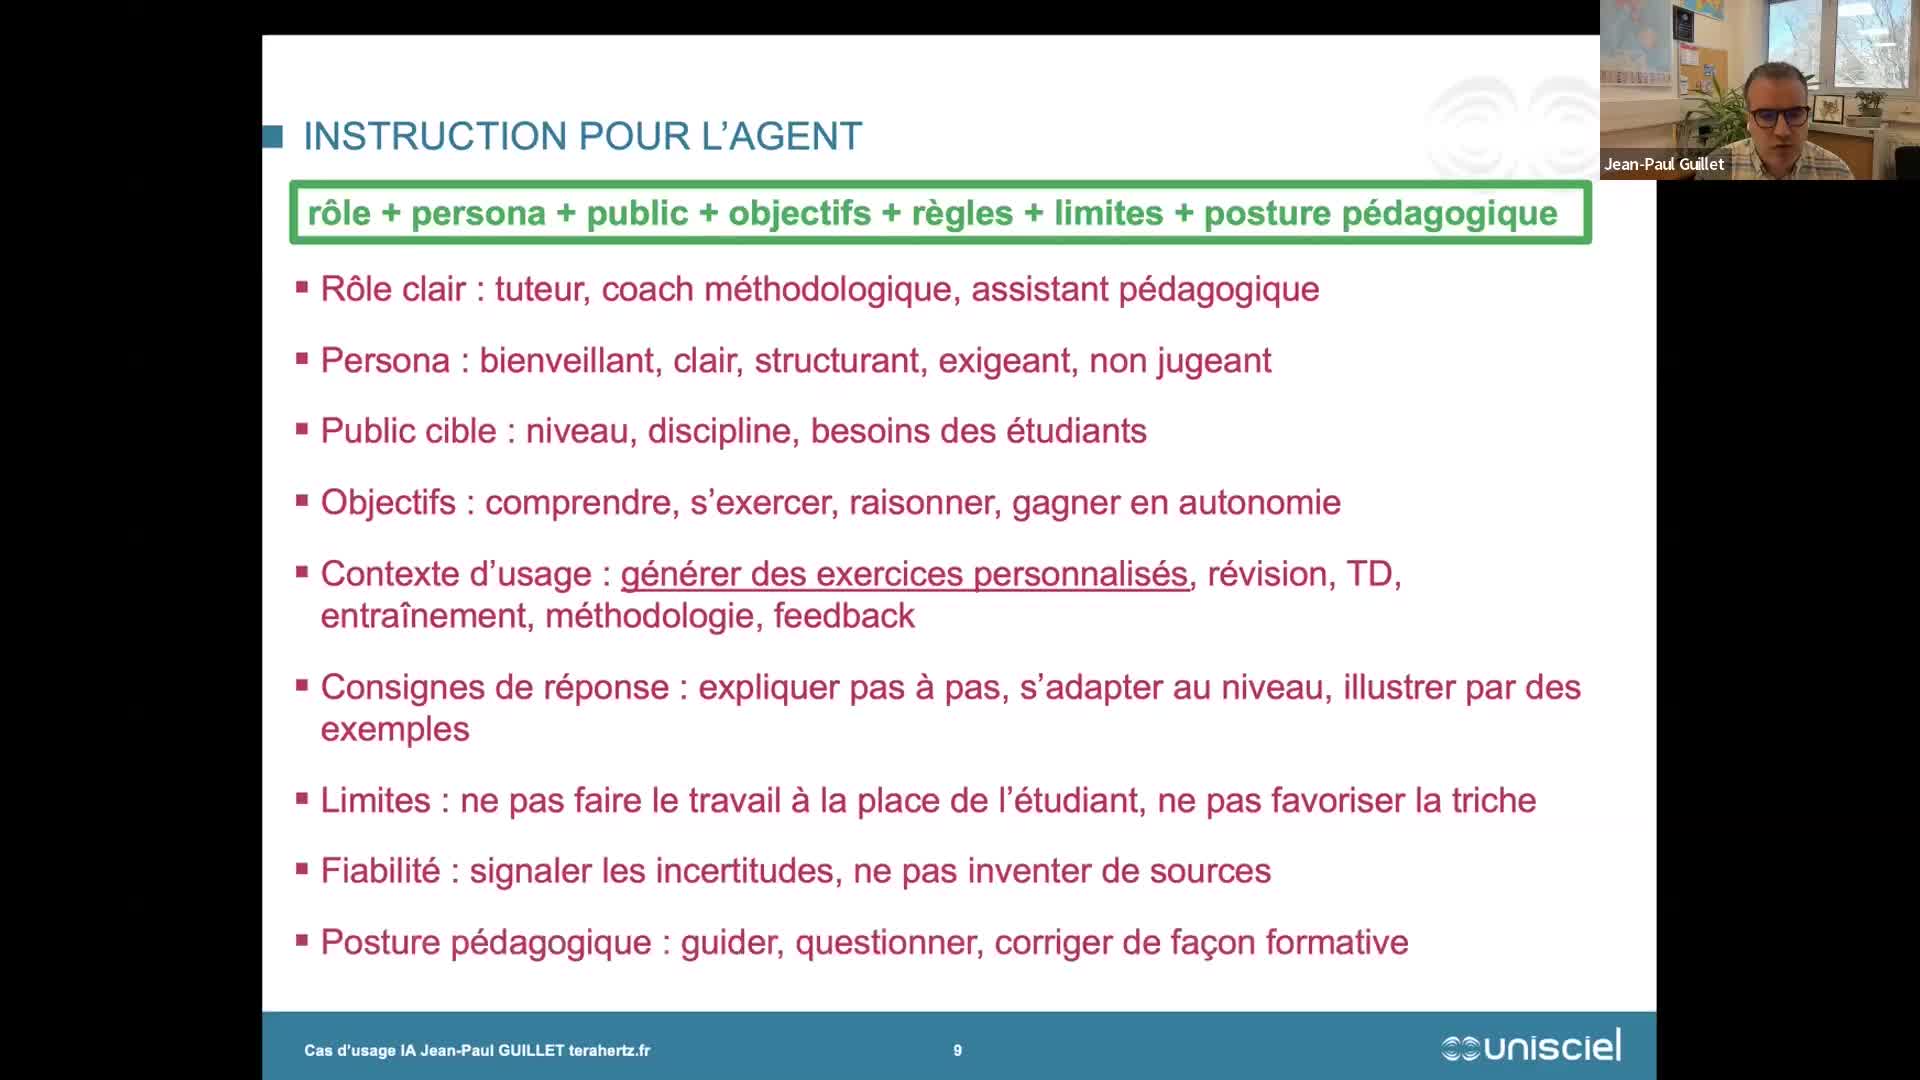
Cycle IA : webinaire 5 | Contextualisation personnalisée des exercices de programmation de microcon…
GuilletJean-PaulCycle IA : webinaire 5 - Jean-Paul Guillet "Contextualisation personnalisée des exercices de programmation de microcontrôleurs avec des LLMs"
-
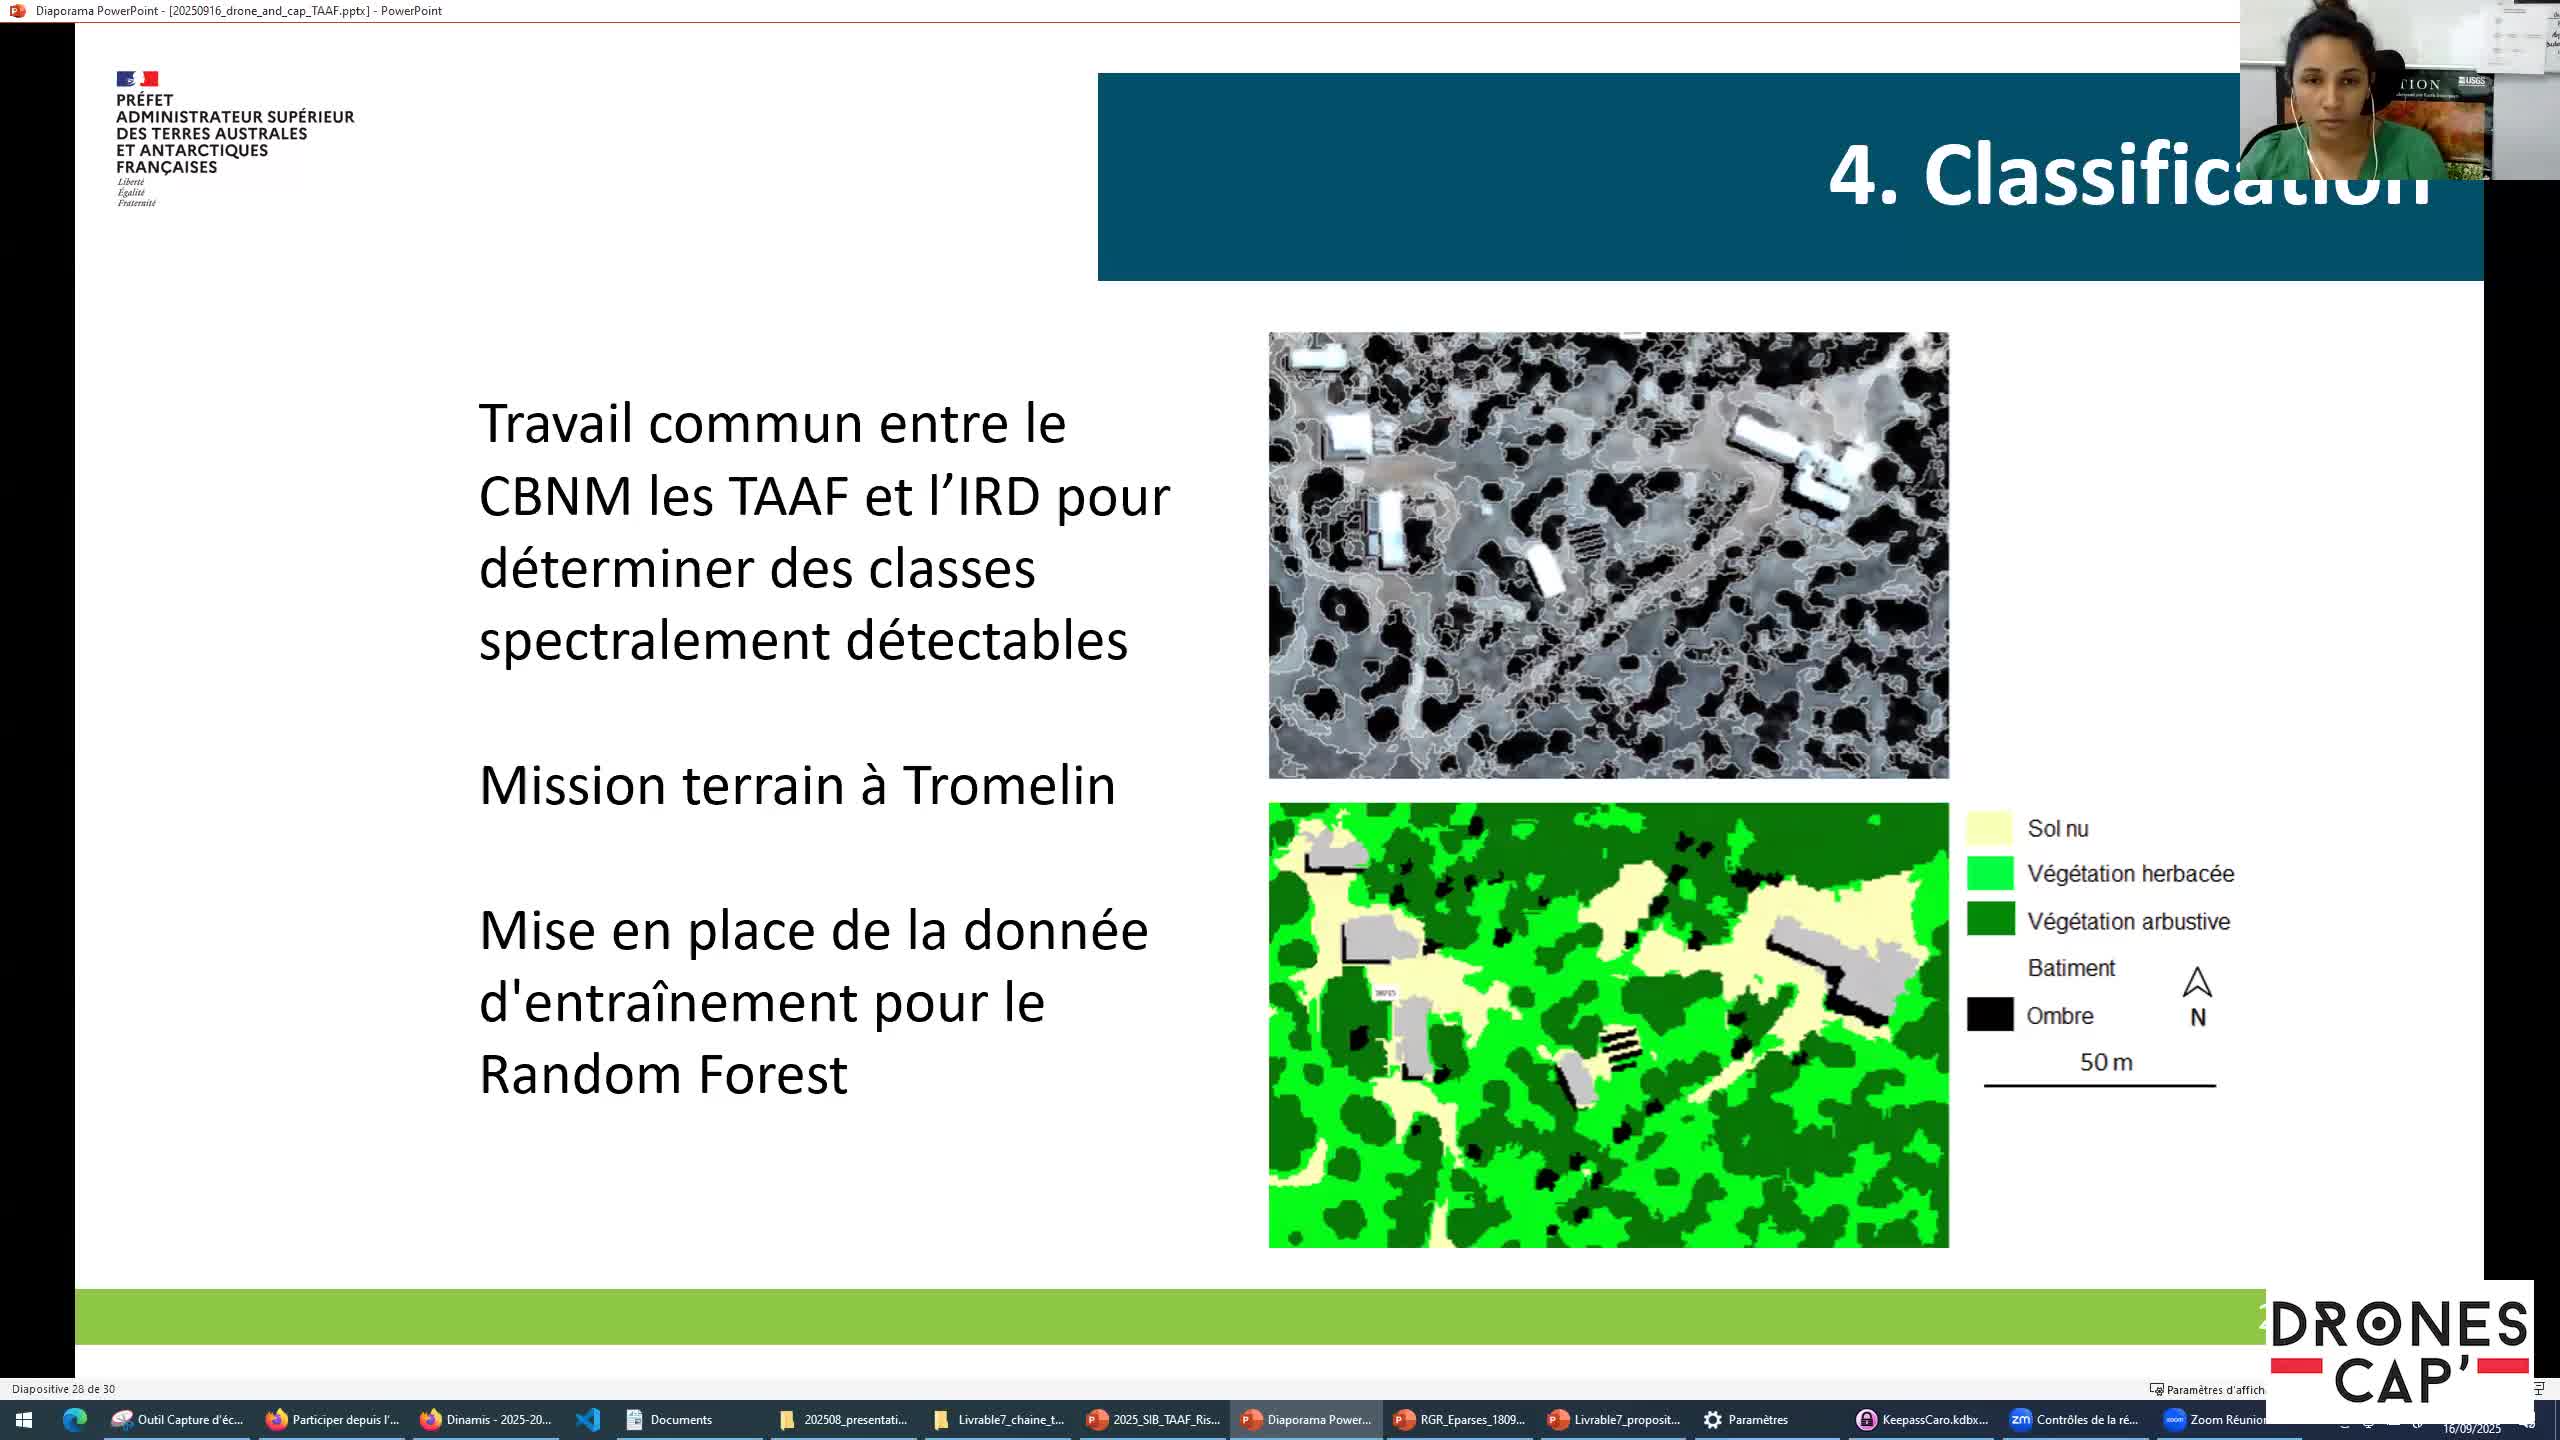
Retours d'expérience sur l'usage du drone multispectral DJI Mavic 3M pour la caractérisation de la …
MouquetPascalKurzrockCarolineEn tant que gestionnaire d'espaces protégés isolés, les Terres Australes et Antarctiques Françaises recherchent des méthodes de suivi pratiques et reproductibles pour améliorer la connaissance et la
-
Sécurité et Réglementation Drones - Journées Drones et Cap' 2023
CornuFrançoisSécurité et Réglementation Drones - Journées Drones et Cap' 2023
-
Photogrammétrie vs. lasergrammétrie par drone aérien sur la Côte d'Émeraude - Journées Drones et Ca…
JamesDorothéePhotogrammétrie vs. lasergrammétrie par drone aérien sur la Côte d'Émeraude
-
L'utilisation des drones pour un suivi spatio-temporel des activités de bioturbation par les crabes…
MichaudEmmaL'utilisation des drones pour un suivi spatio-temporel des activités de bioturbation par les crabes des vasières tropicales
-
Réaliser une campagne de drones à Paris - Journées Drones et Cap' 2023
GoretMarineRéaliser une campagne de drones à Paris