Notice

Validation a priori d'une mission sous-marine - Journées Drones et Cap' 2023
- document 1 document 2 document 3
- niveau 1 niveau 2 niveau 3
Descriptif
On considère un robot évoluant dans un environnement connu et on fait l'hypothèse que les bruits de mesures et d'état sont inconnus, mais bornés. Dans cette présentation, je vais chercher à montrer comment il est possible de montrer que le robot atteindra la zone visée et ceci même dans le pire des scénarios.
Intervention / Responsable scientifique
Sur le même thème
-
Mesurer la productivité d’une parcelle de mûriers par photogrammétrie drone : calculer la matière s…
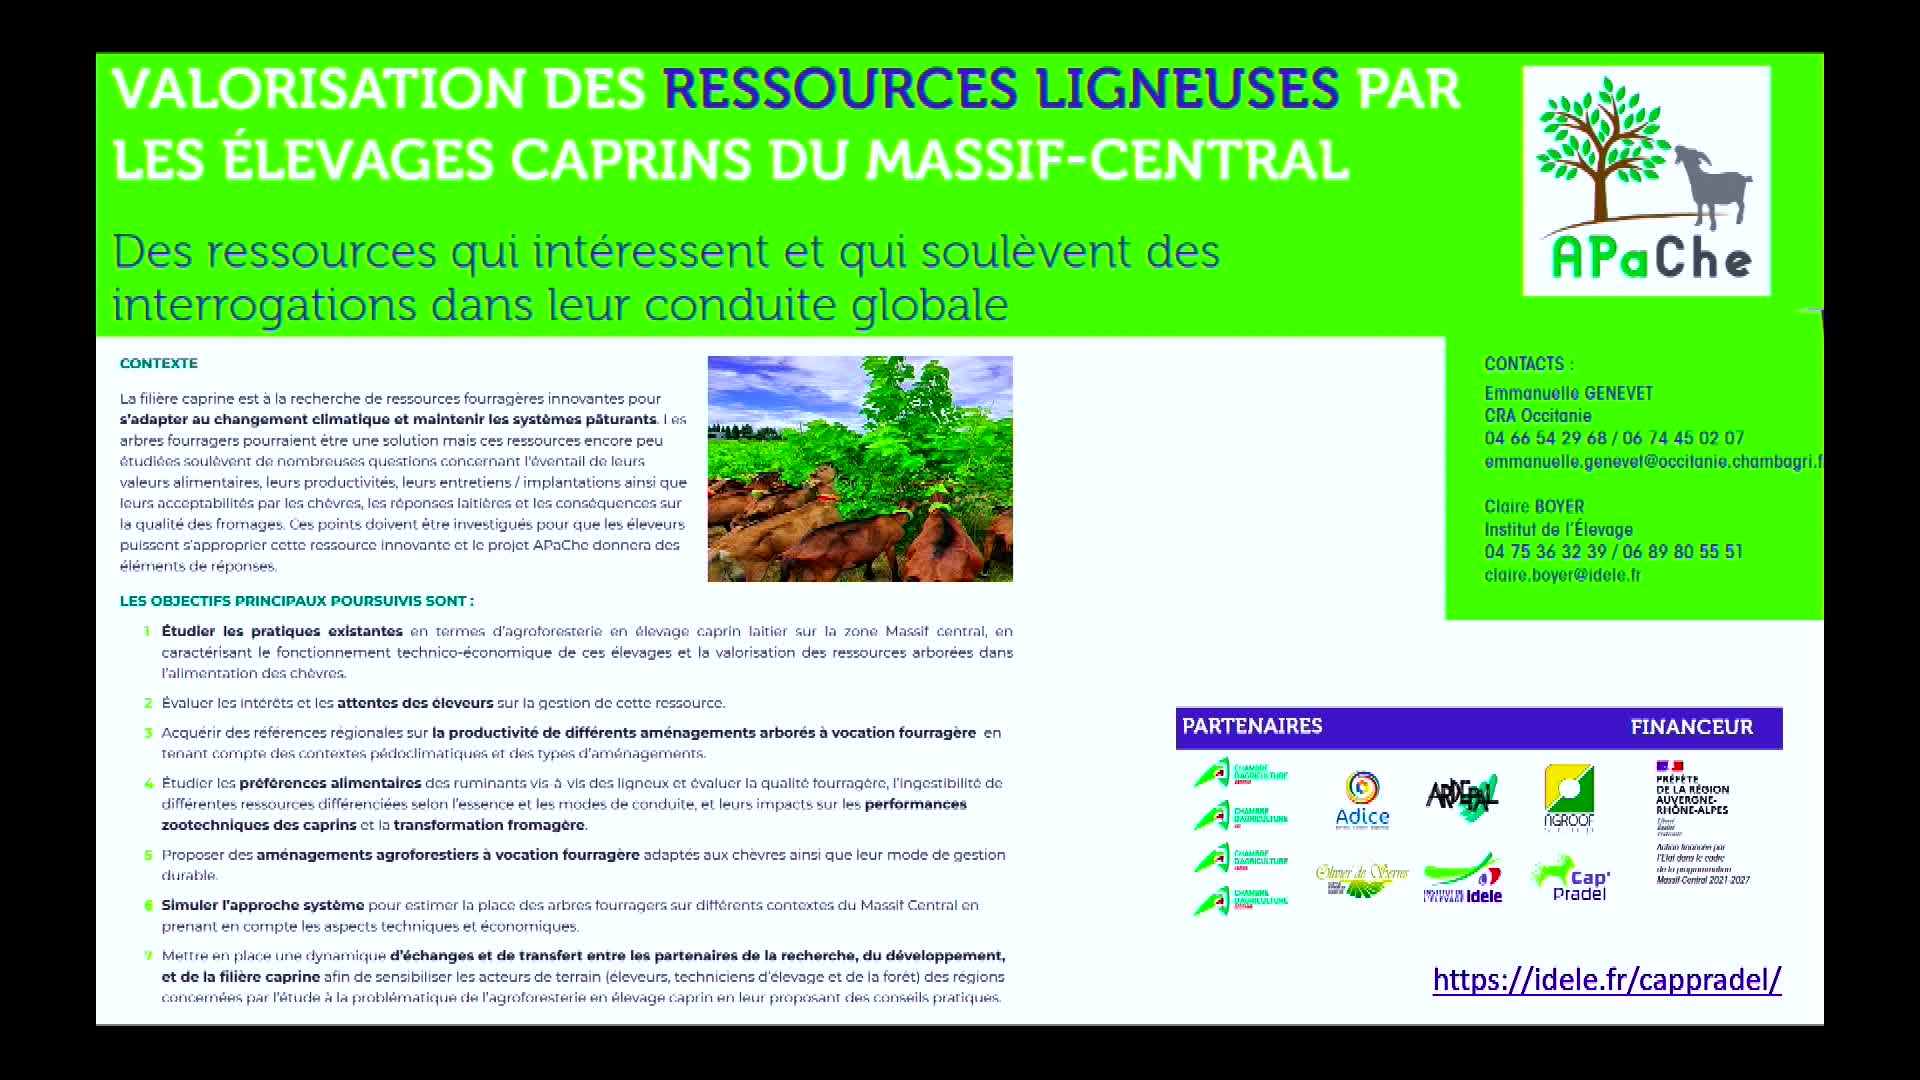
RobinetNicolasDans le contexte de réchauffement climatique actuel, et du fait du manque de fourrage disponible qui en découle, les éleveurs caprins ont besoin de trouver d'autres sources d'alimentation pour nourrir
-
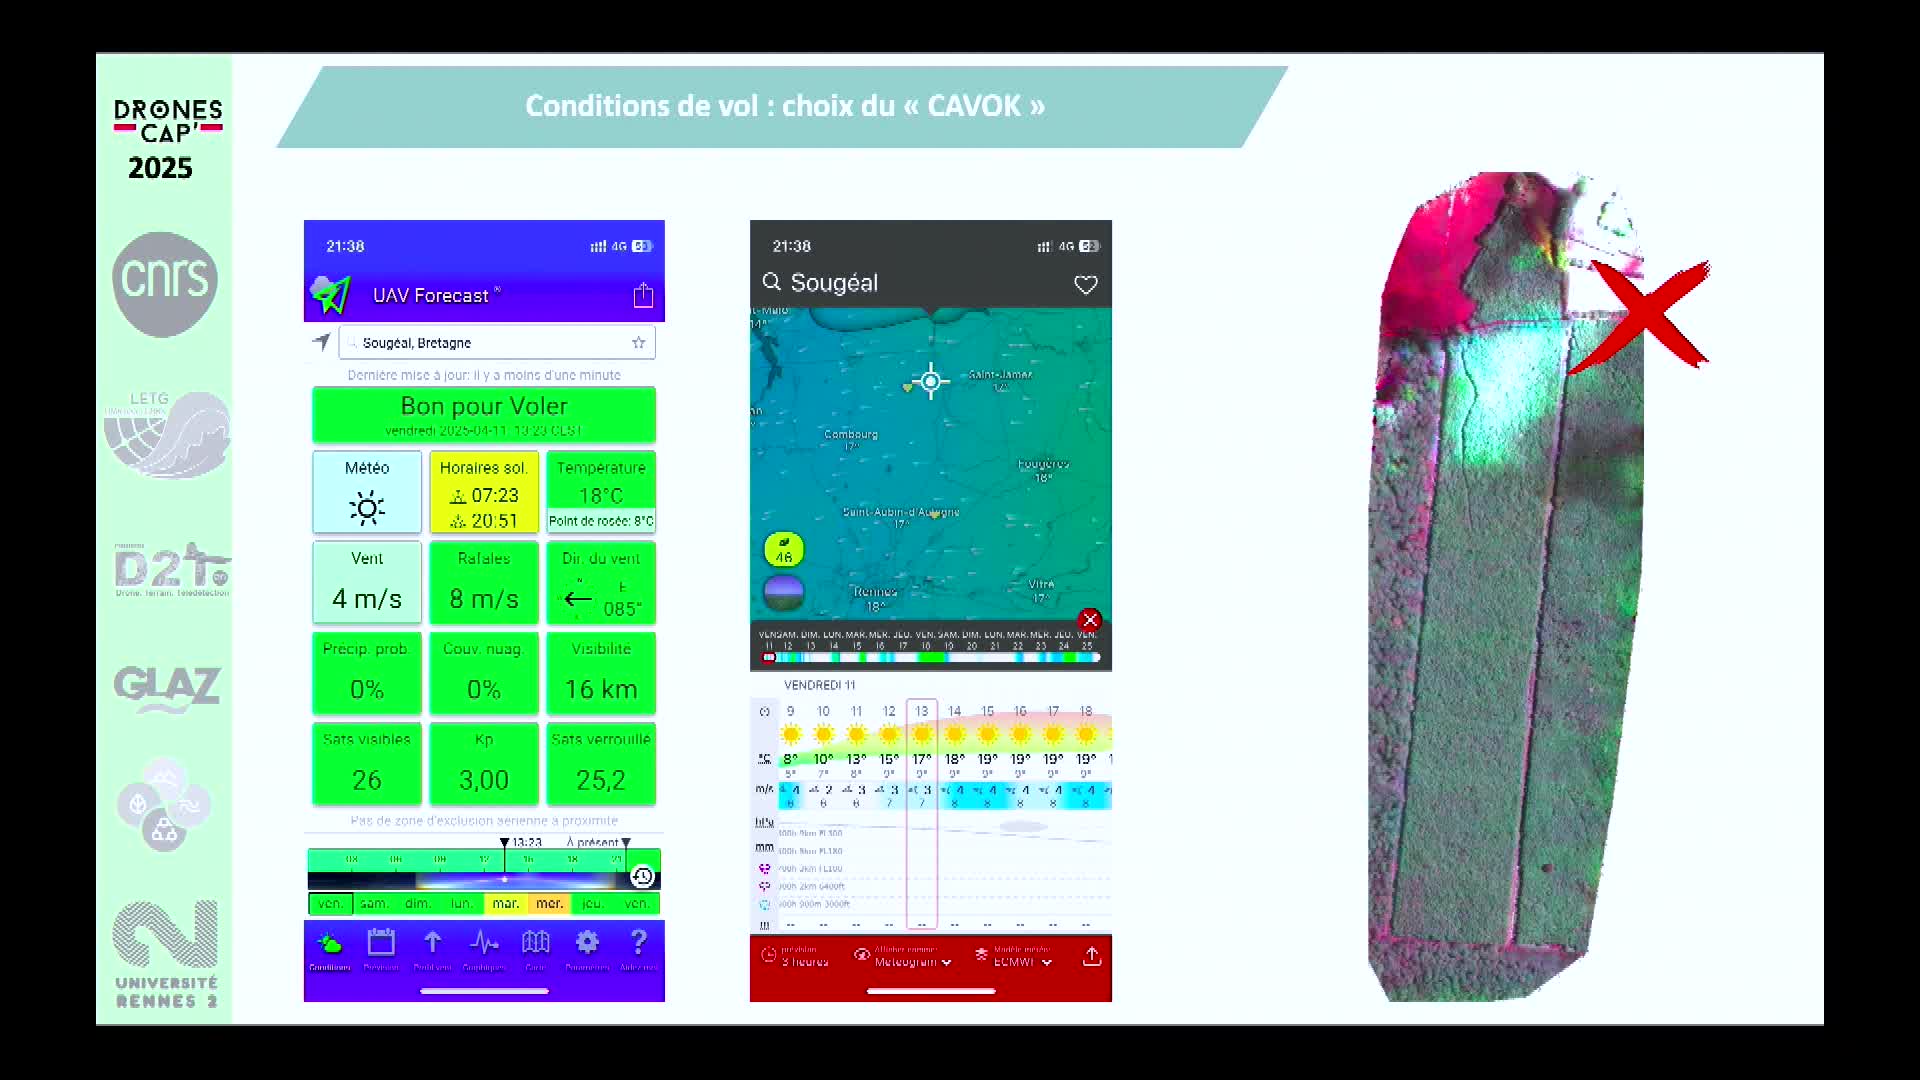
Peut-on faire confiance aux capteurs multispectraux ? Mission "CalVal" : retour expérience
PeresThibaultLes drones multispectraux sont largement employés pour surveiller la végétation dans diverses applications : agriculture de précision, viticulture (détection du stress hydrique), écologie forestière
-
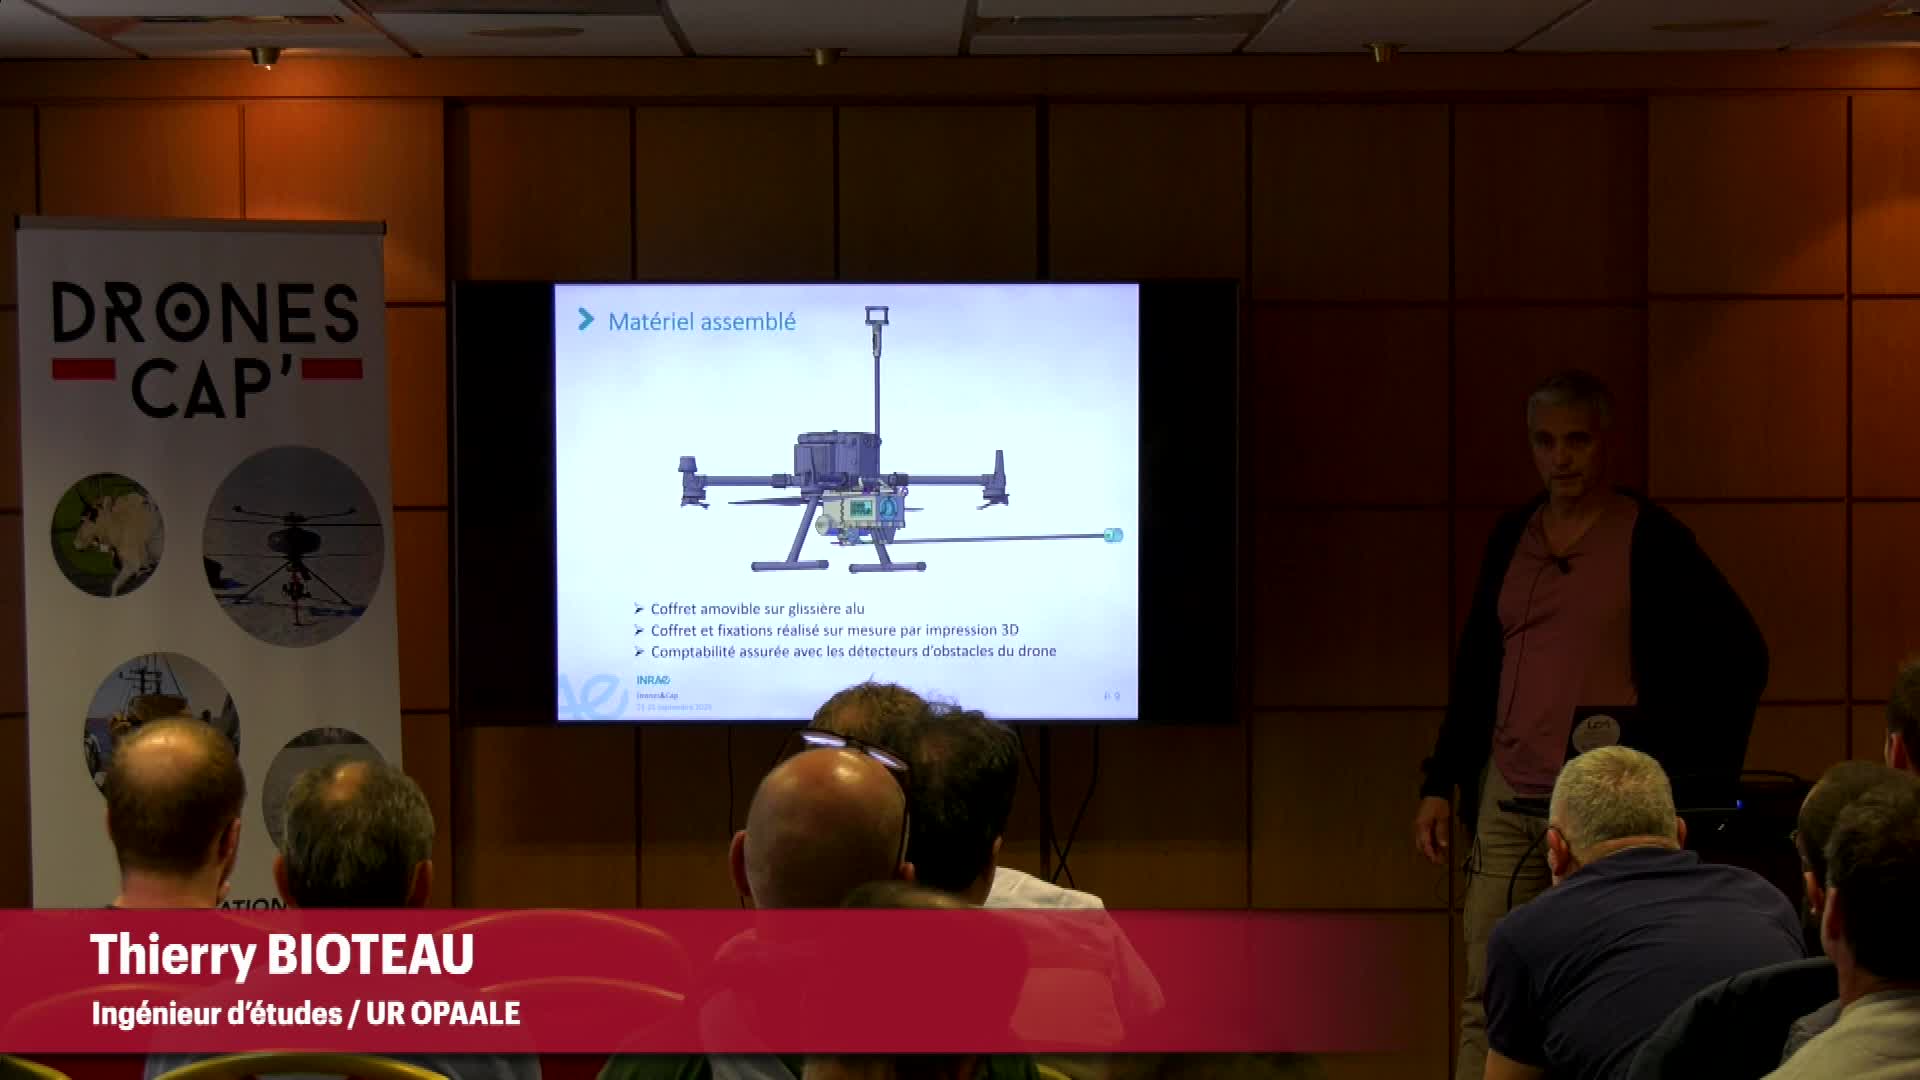
Quantification des émissions diffuses de la méthanisation à l'aide de capteurs embarqués
BioteauThierryDes capteurs embarqués sur drone mesurant la concentration de gaz en temps réel sont désormais disponibles et présentent des économies de moyens non négligeables afin de cartographier rapidement l
-
Développements et méthodes drones pour la surveillance volcanologique et atmosphérique à l'Observat…
ThébaultErwanLe Massif central Français constitue un laboratoire naturel pluridisciplinaire remarquable...
-
Drones marins en Arctique : les apports de l'autonomie pour la mesure du méthane
CoulombierThibaultDrones marins en Arctique : les apports de l'autonomie pour la mesure du méthane
-
Croisement de données LiDAR drone et de photographies aériennes anciennes pour le suivi de la géomo…
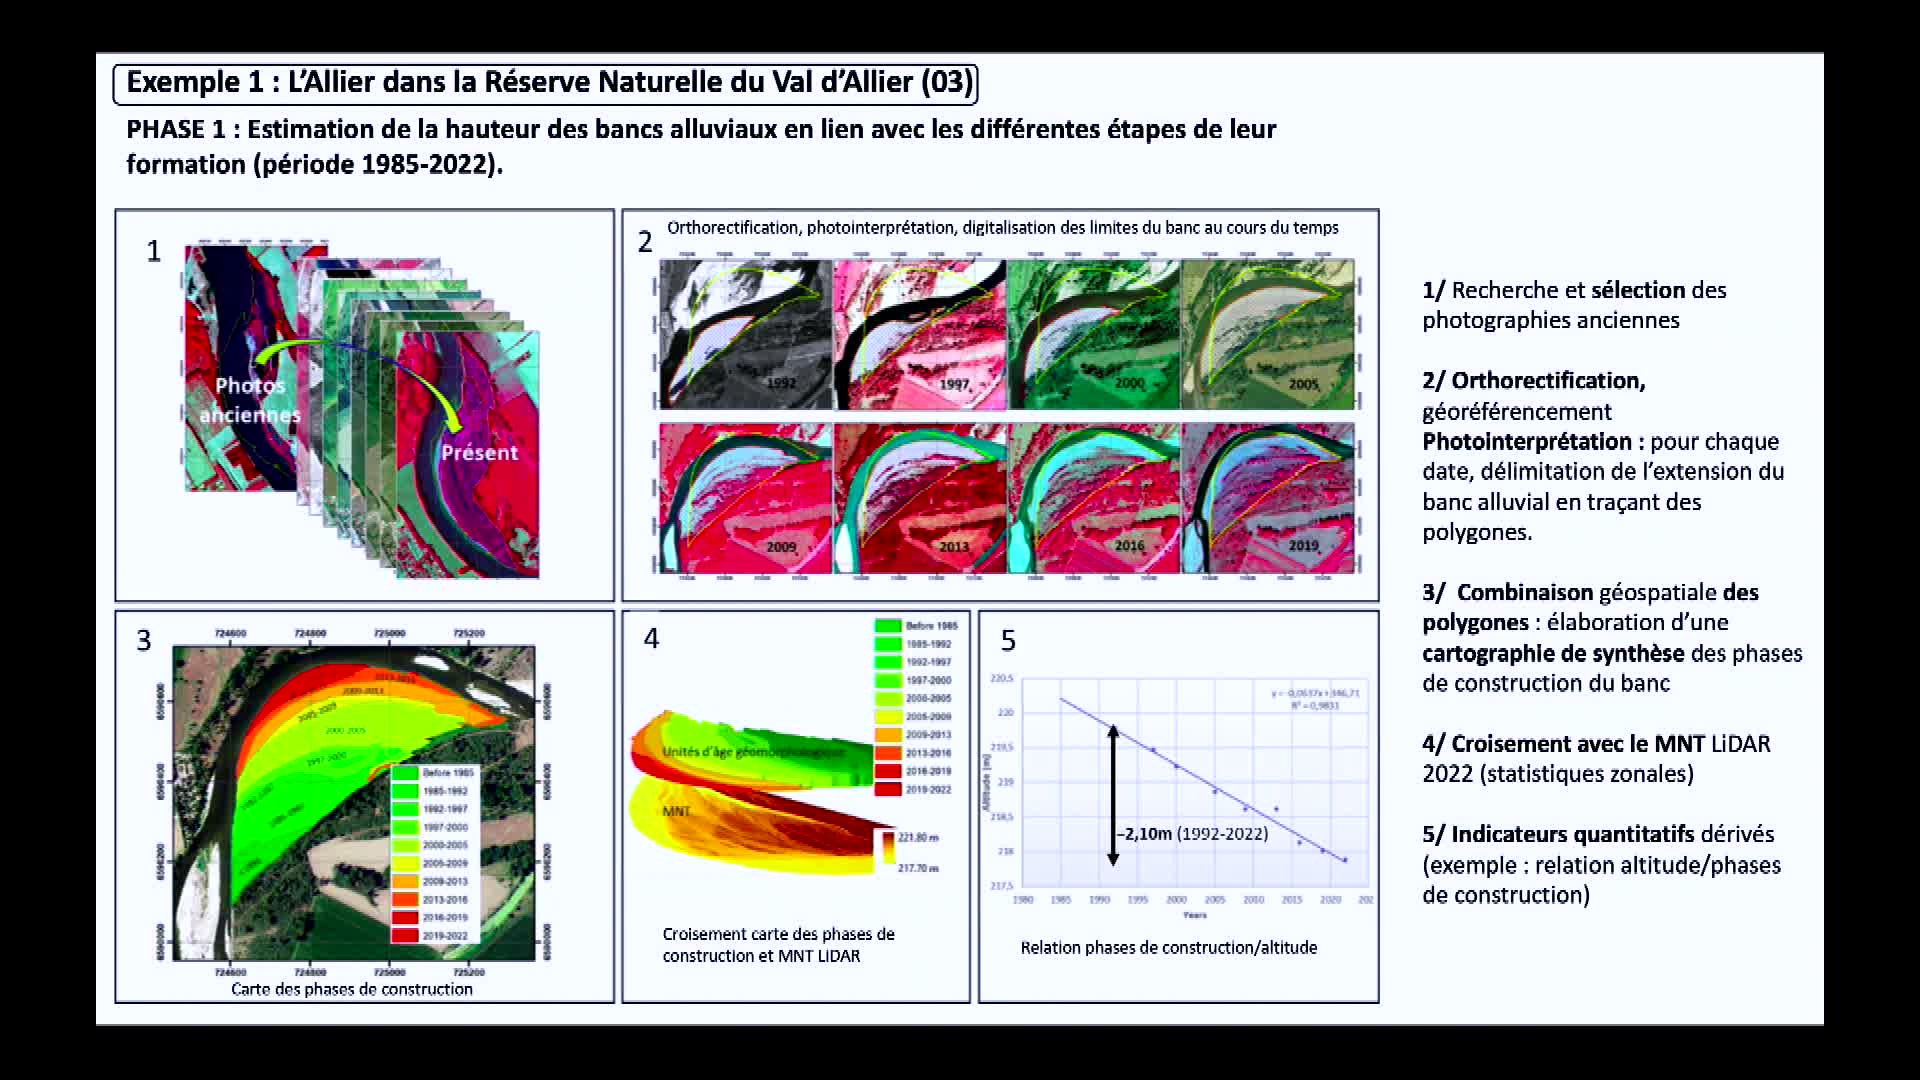
VautierFranckCe travail de recherche méthodologique propose une approche intégrée combinant des données LiDAR acquises par drone avec des photographies aériennes anciennes issues des archives de l’Institut
-
La multidisciplinarité de l'ONERA au service de l'innovation et des enjeux de la filière drones
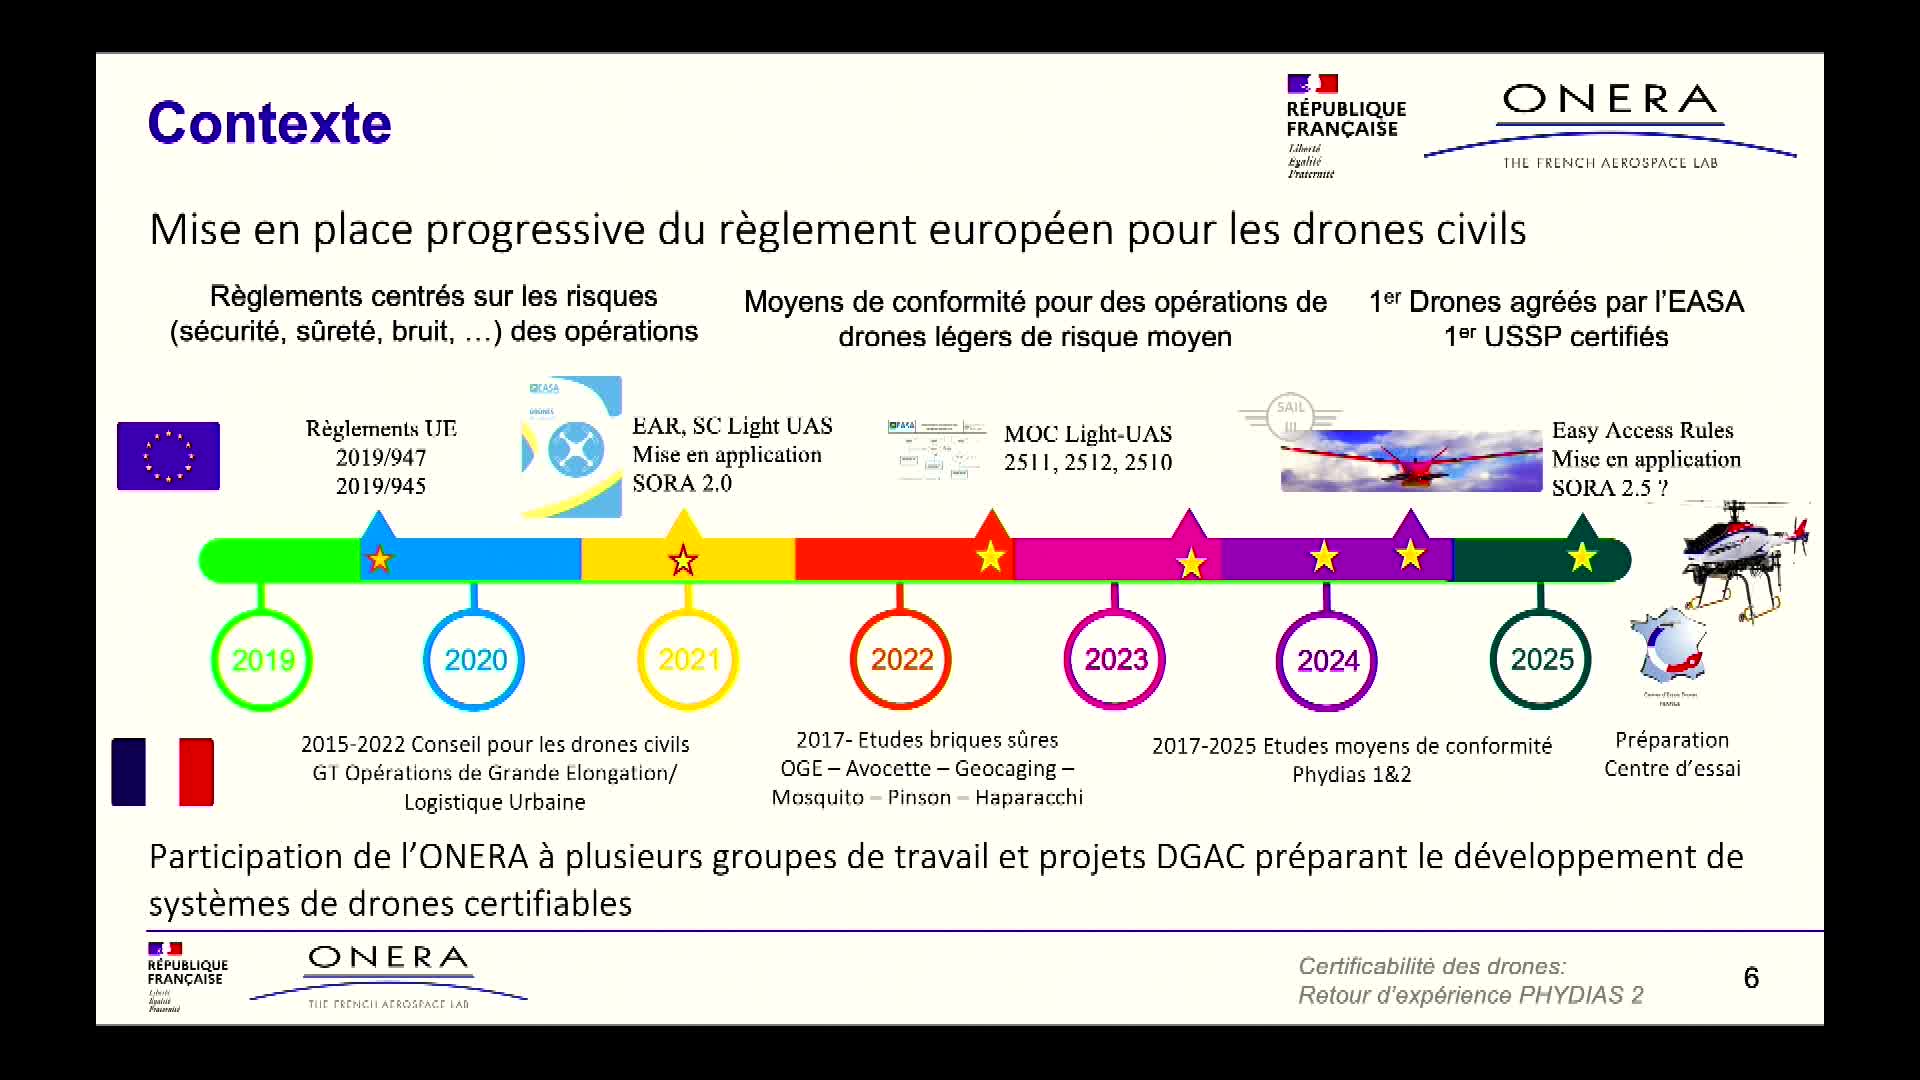
CuzieuxFabriceLa multidisciplinarité de l’ONERA au service de l’innovation et des enjeux de la filière drones...
-
Cycle IA : webinaire 5 | Contextualisation personnalisée des exercices de programmation de microcon…
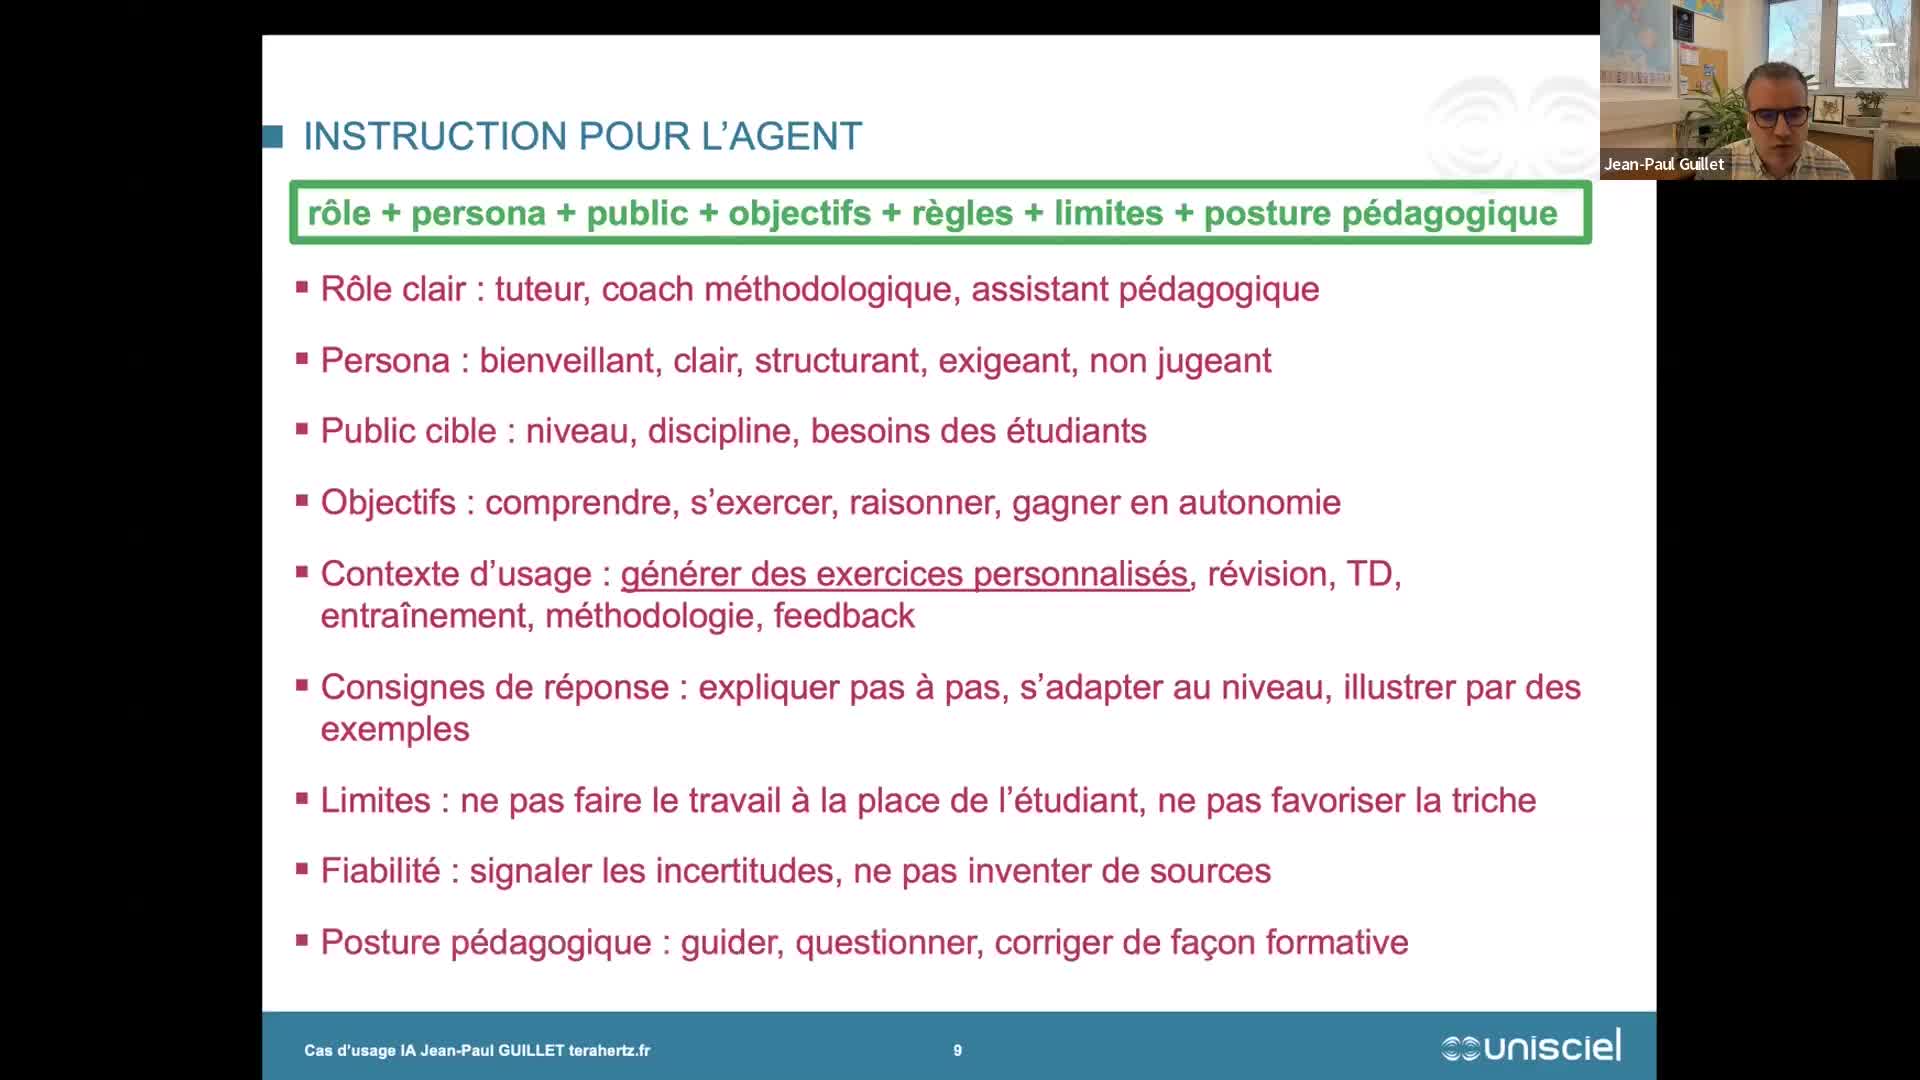
GuilletJean-PaulCycle IA : webinaire 5 - Jean-Paul Guillet "Contextualisation personnalisée des exercices de programmation de microcontrôleurs avec des LLMs"
-
Retours d'expérience sur l'usage du drone multispectral DJI Mavic 3M pour la caractérisation de la …
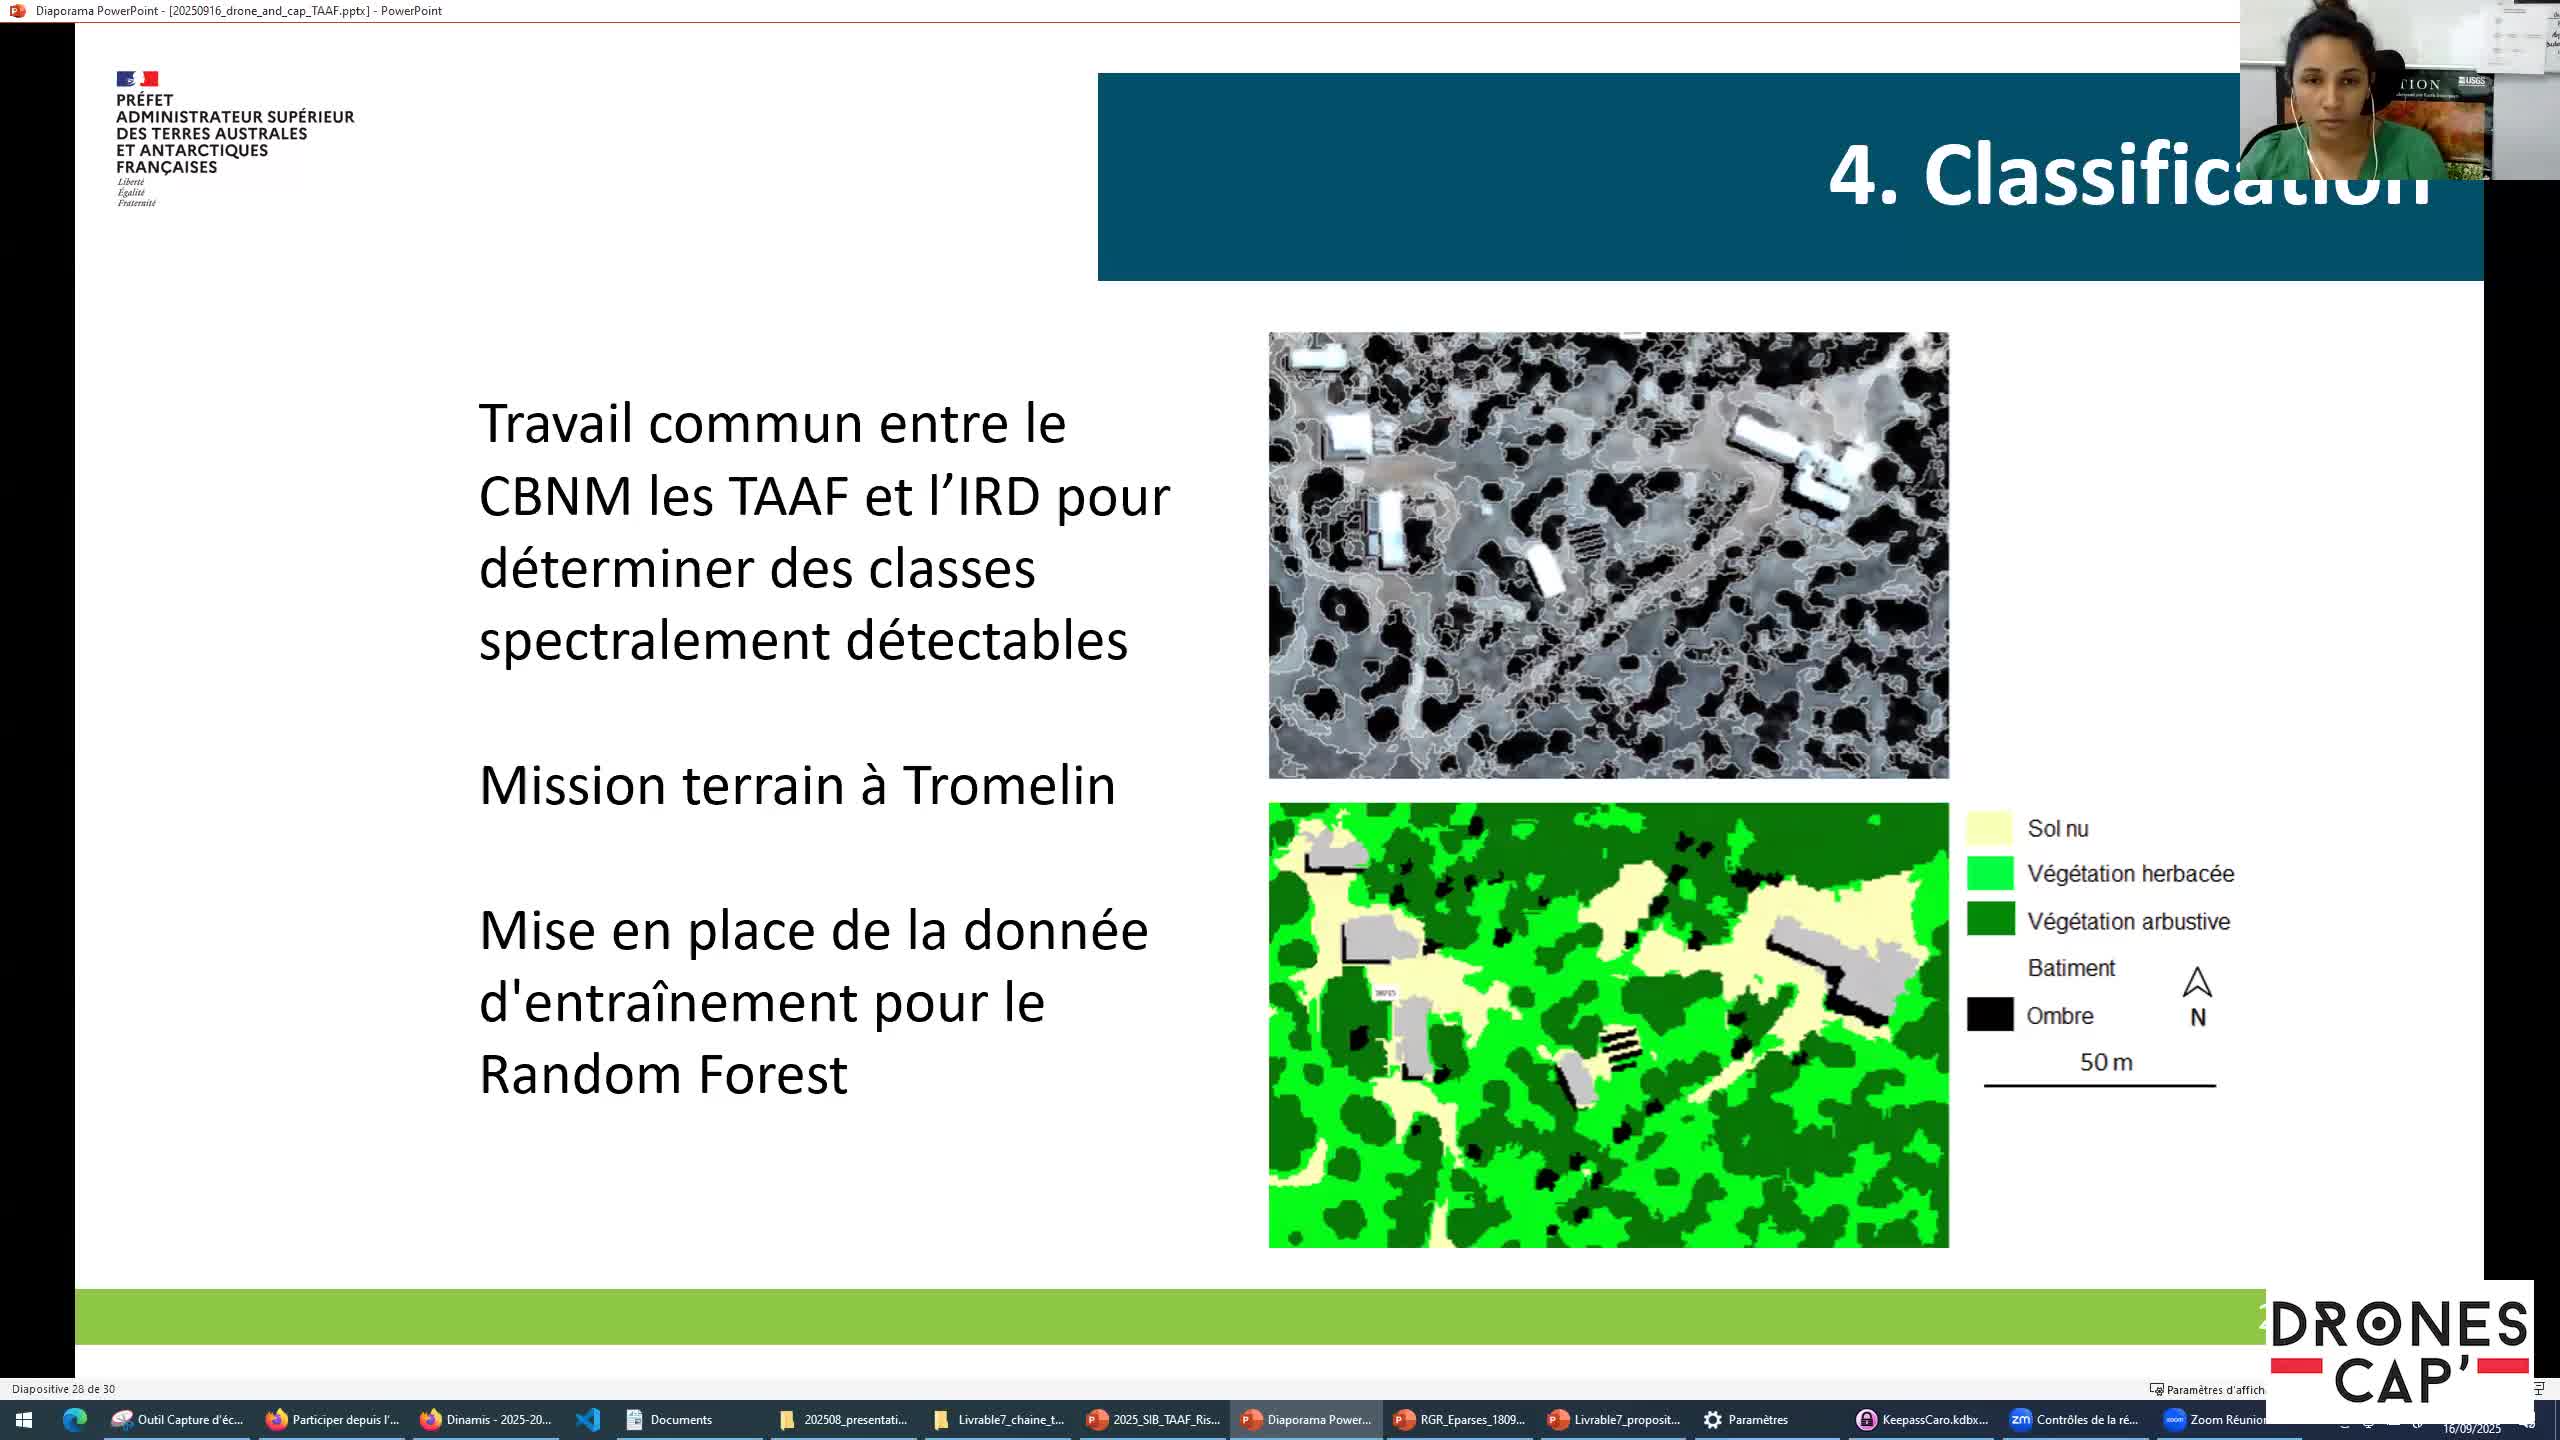
MouquetPascalKurzrockCarolineEn tant que gestionnaire d'espaces protégés isolés, les Terres Australes et Antarctiques Françaises recherchent des méthodes de suivi pratiques et reproductibles pour améliorer la connaissance et la
-
Reconfigurable Underwater Robot (RUR): robot architecture and propulsion technology for maneuverabi…
Fagundes GasparotoHenriqueVerduTitouanReconfigurable Underwater Robot (RUR): robot architecture and propulsion technology for maneuverability and water tightness
-
Sécurité et Réglementation Drones - Journées Drones et Cap' 2023
CornuFrançoisSécurité et Réglementation Drones - Journées Drones et Cap' 2023
-
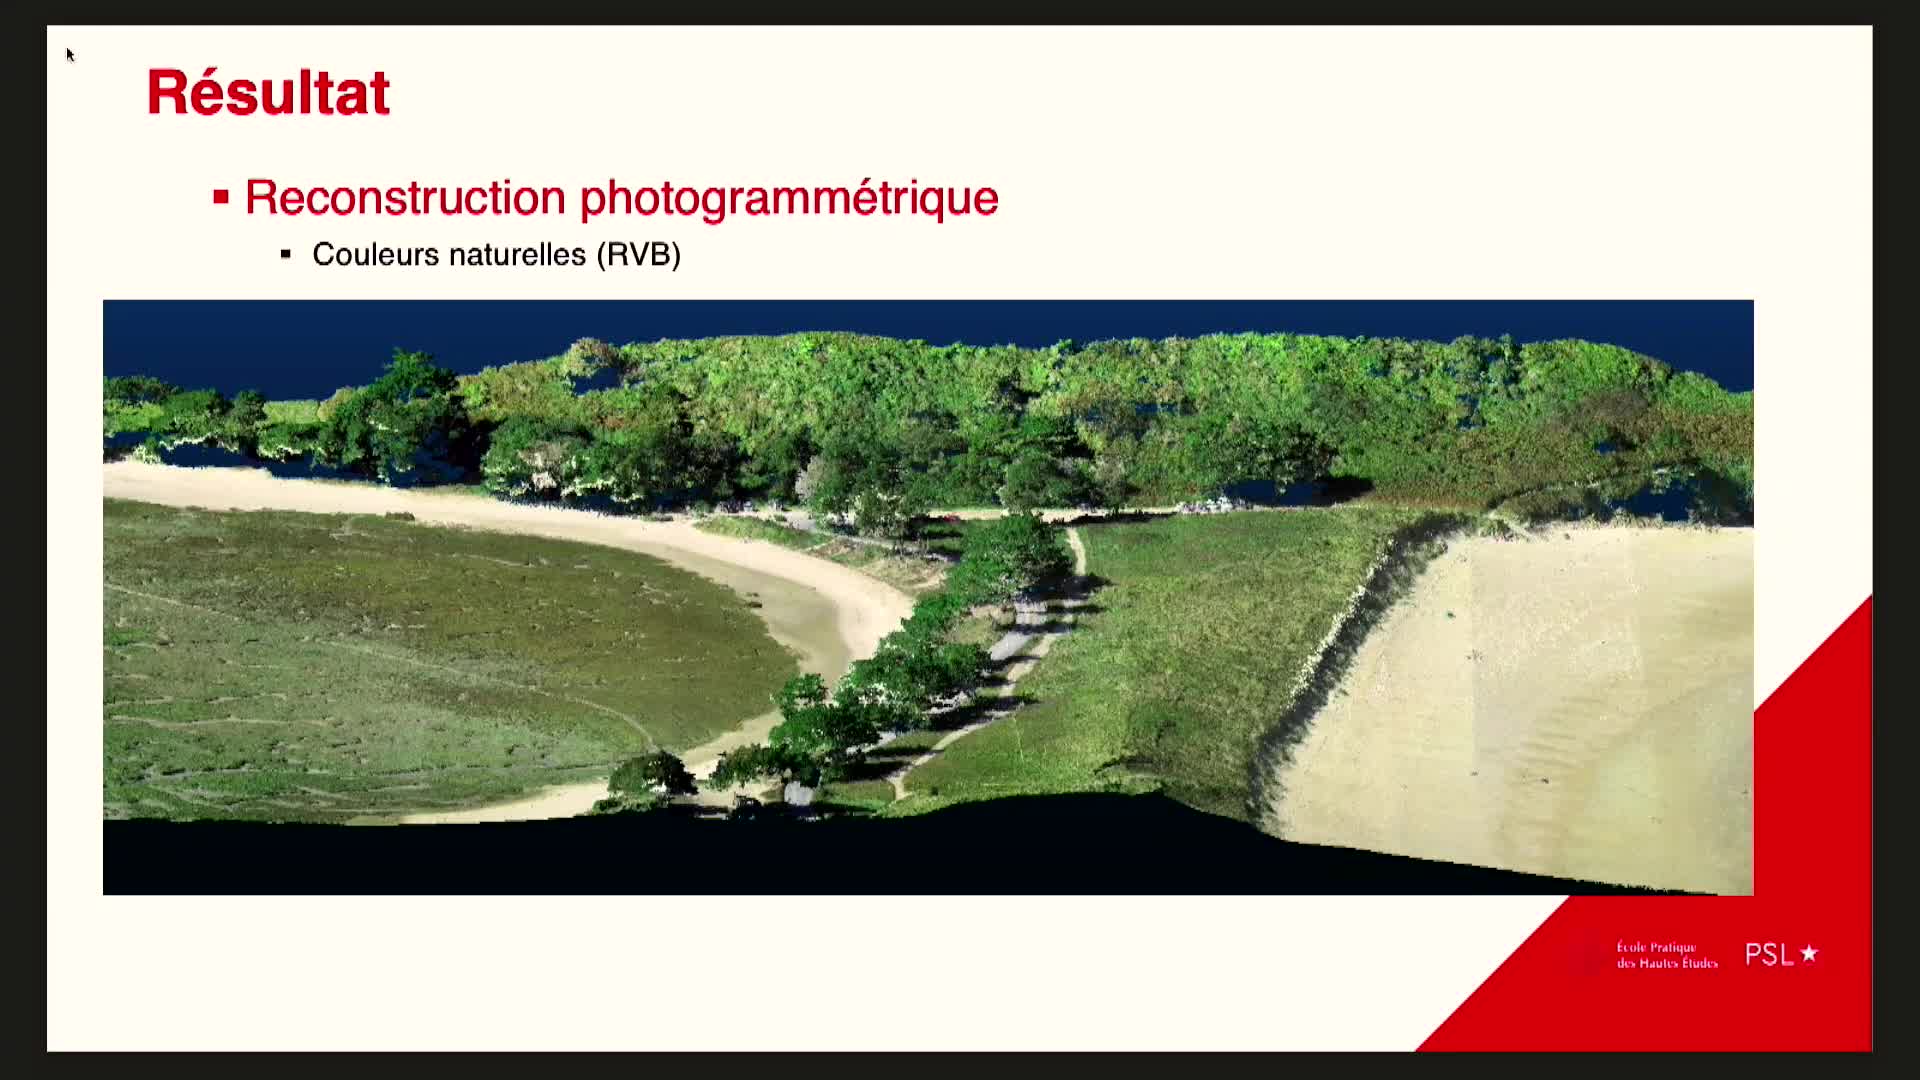
Photogrammétrie vs. lasergrammétrie par drone aérien sur la Côte d'Émeraude - Journées Drones et Ca…
JamesDorothéePhotogrammétrie vs. lasergrammétrie par drone aérien sur la Côte d'Émeraude